Domain ckno.de kaufen?
Wir ziehen mit dem Projekt
ckno.de um.
Sind Sie am Kauf der Domain
ckno.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain ckno.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Was sind die verschiedenen Anwendungen von Magnetverschlüssen in den Bereichen Mode, Schmuck, Taschen und anderen Accessoires?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu verschließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. Im Schmuckbereich dienen Magnetverschlüsse dazu, Armbänder, Halsketten und Ohrringe einfach zu öffnen und zu schließen. In Taschen werden Magnetverschlüsse eingesetzt, um den Verschluss von Handtaschen, Geldbörsen und Rucksäcken sicher zu halten. Darüber hinaus finden sich Magnetverschlüsse auch in anderen Accessoires wie Geldbörsen, Gürteln und Schuhen, um eine einfache und sichere Befestigung zu gewährleisten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
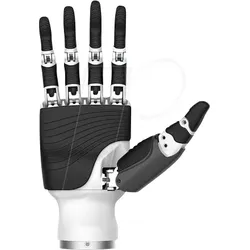
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
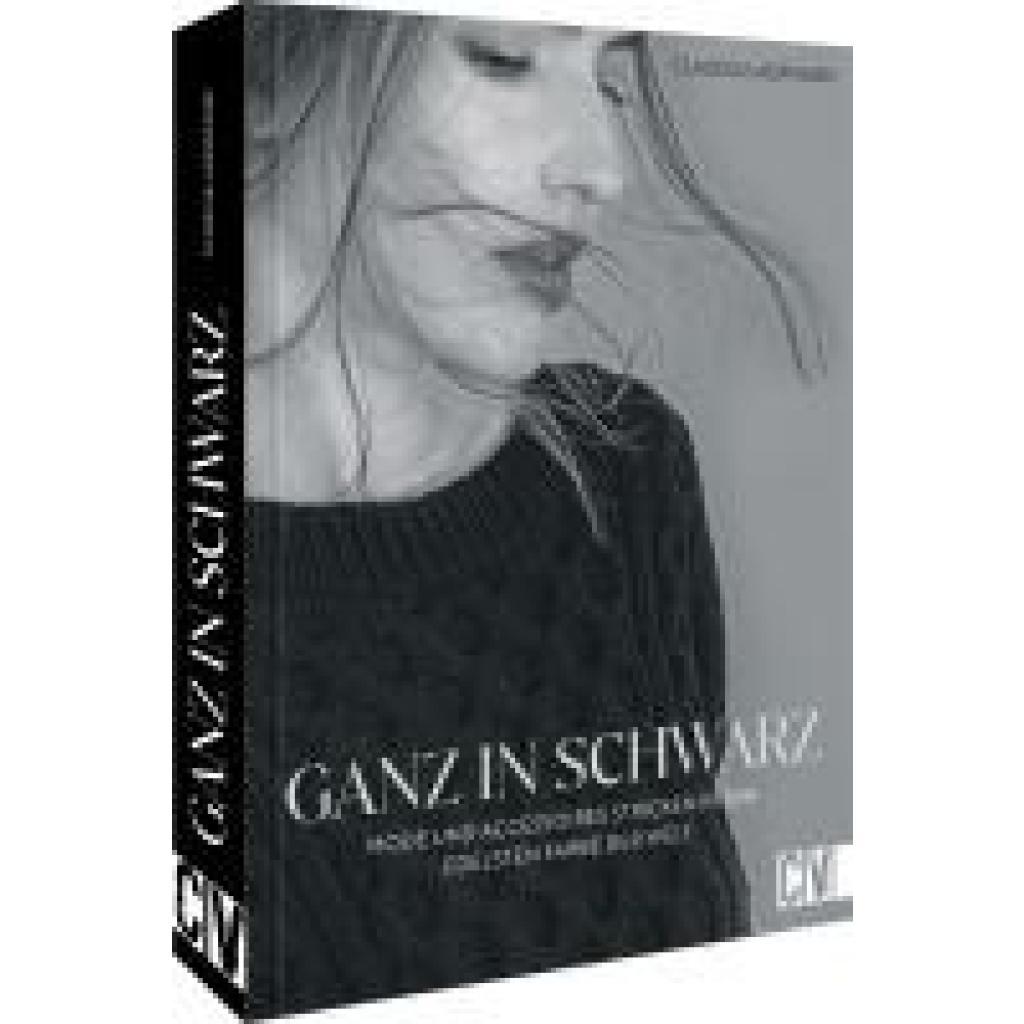
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
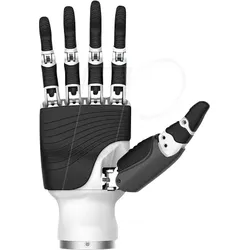
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Welche Rolle spielen Modeaccessoires in der Welt der Mode und wie beeinflussen sie das Erscheinungsbild einer Person in Bereichen wie Kleidung, Schmuck, Schuhe und Taschen?
Modeaccessoires spielen eine entscheidende Rolle in der Welt der Mode, da sie das Erscheinungsbild einer Person komplettieren und individualisieren. Sie können einem Outfit Persönlichkeit verleihen und den persönlichen Stil einer Person unterstreichen. Schmuck, Schuhe und Taschen können das Gesamtbild eines Outfits maßgeblich beeinflussen und ihm den letzten Schliff verleihen. Durch die Auswahl und Kombination von Modeaccessoires kann eine Person ihren Stil und ihre Stimmung zum Ausdruck bringen und ihr Erscheinungsbild gezielt gestalten. **
-
Tragt ihr im Alltag Kleidung, Accessoires, Taschen usw. mit politischer Aussage?
Als KI-Modell kann ich keine persönlichen Erfahrungen teilen, aber es ist durchaus üblich, dass Menschen im Alltag Kleidung, Accessoires und Taschen mit politischer Aussage tragen. Dies kann ein Ausdruck ihrer politischen Überzeugungen oder ihres Engagements für bestimmte Themen sein. Solche Kleidungsstücke können dazu dienen, Solidarität zu zeigen oder eine Botschaft zu verbreiten. **
-
Wie finde ich die richtige Größe für Kleidung, Schuhe und Accessoires?
1. Miss deine Körpermaße mit einem Maßband, um die richtige Größe für Kleidung zu finden. 2. Probiere verschiedene Schuhgrößen an und achte darauf, dass sie bequem sitzen. 3. Bei Accessoires wie Hüten oder Gürteln ist es wichtig, die richtige Größe entsprechend der eigenen Maße zu wählen. **
-
Welche besonderen Größen bieten Sie für Kleidung, Schuhe und Accessoires an?
Wir bieten Kleidung in den Größen XS bis XXL an. Bei Schuhen reicht unser Sortiment von Größe 35 bis 45. Für Accessoires haben wir eine Vielzahl von Einheitsgrößen im Angebot. **

Wie kann man die richtige Größe für Kleidung, Schuhe und Accessoires finden?
1. Miss deine Körpermaße mit einem Maßband, um die richtige Größe für Kleidung zu finden. 2. Probiere verschiedene Schuhgrößen an, um die passende Größe zu ermitteln. 3. Bei Accessoires wie Hüten oder Schmuck ist es wichtig, die Maße des eigenen Körpers oder der Körperteile zu kennen, um die richtige Größe auszuwählen. **
Wie kann ich die richtige Größe für Kleidung, Schuhe und Accessoires auswählen?
1. Miss deine Körpermaße genau und vergleiche sie mit den Größentabellen der jeweiligen Marke. 2. Probiere Kleidung und Schuhe immer an, um sicherzustellen, dass sie gut sitzen. 3. Achte auf Rückgabe- und Umtauschmöglichkeiten, falls die Größe nicht passt. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
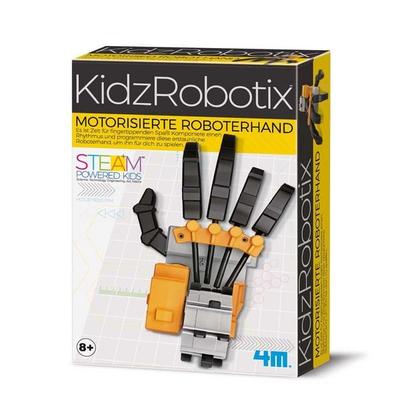
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Laermann, Claudia: Ganz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der WeltGanz in Schwarz - Mode und Accessoires stricken in der edelsten Farbe der Welt , Zeitlos elegante Strickmodelle in Schwarz - Von lässig bis edel, aber immer ganz in Schwarz Im Jahr 1926 schrieb das "Kleine Schwarze" von Coco Chanel Modegeschichte und begründete den zeitlosen Trend von Schwarz in der Mode . Seither steht die Farbe Schwarz in der Damenmode für Eleganz und Selbstbewusstsein . Diese beeindruckenden Eigenschaften spiegeln sich in unseren Strickmodellen wider, die allesamt aus hochwertiger schwarzer Wolle gefertigt sind. Von legeren Zopfmusterpullis bis hin zu weit geschwungenen Cardigans , von schmal geschnittenen Etuikleidern bis hin zu sexy Armstulpen mit raffiniertem Lochmuster: Unsere Stricklieblinge vereinen die zeitlose Eleganz von Schwarz mit kreativen Designs, präsentiert in einfachen Schritt-für-Schritt-Anleitungen . Tauchen Sie ein in die Welt des Strickens und kreieren Sie Ihre eigenen Unikate. Stricken Sie Pullover mit V-Ausschnitt oder wärmen Sie sich mit einem eleganten Schal und einer modischen Beanie-Mütze . Probieren Sie sich an Halbpatent-, Waben- und Zopfmustern aus, um einzigartige Texturdetails zu schaffen. Vervollkommnen Sie Ihren Look mit Rippensocken und einem schmalen Rock oder genießen Sie die Vielseitigkeit eines Cardigans, der sowohl praktisch als auch stilvoll ist. Ein Pulloverkleid in Kombination mit einer kleinen Schultertasche bietet Ihnen eine mühelose Eleganz für jeden Anlass. Setzen Sie Akzente mit einem Bustier oder einem exquisiten Zierkragen . Die schwarze Wolle verleiht jedem Stück eine zeitlose Anziehungskraft, sei es ein lässiger Bouclé-Rock oder eine elegante Bluse . Die Kombination aus Schwarz in der Mode und raffinierten Stricktechniken eröffnet Ihnen unendliche Möglichkeiten, um Ihre Individualität und Ihr Selbstbewusstsein zum Ausdruck zu bringen. Erschaffen Sie Mode, die zeitlos und elegant ist - genau wie die Farbe Schwarz selbst. Zeitlos elegante Strickmode in Schwarz Stilvolle Strickanleitungen von der erfolgreichen Mode-Designerin Claudia Laermann Hochwertiges Strickbuch für Strick-Liebende , Dichtungen & Dichtungsringe > Motorkühlung , Erscheinungsjahr: 20230915, Produktform: Leinen, Autoren: Laermann, Claudia, Seitenzahl/Blattzahl: 189, Keyword: cocoknits; edle socken stricken; handschuhe stricken buch; lieblingspullover stricken; mützen stricken; pullover stricken buch; pullunder stricken; pullunder stricken anleitung; pulswärmer stricken anleitung; raglan stricken buch; rundpasse stricken buch; socken stricken; stricken bücher; stricken das standardwerk; stricken schal; stulpen stricken buch; tücher stricken, Fachschema: Stricken, Warengruppe: HC/Basteln/Handarbeiten, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 261, Breite: 198, Höhe: 20, Gewicht: 846, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,29,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Was sind die verschiedenen Anwendungen von Magnetverschlüssen in den Bereichen Mode, Schmuck, Taschen und anderen Accessoires?
Magnetverschlüsse werden in der Modeindustrie verwendet, um Kleidungsstücke wie Jacken und Mäntel zu verschließen, ohne sichtbare Knöpfe oder Reißverschlüsse zu verwenden. Im Schmuckbereich dienen Magnetverschlüsse dazu, Armbänder, Halsketten und Ohrringe einfach zu öffnen und zu schließen. In Taschen werden Magnetverschlüsse eingesetzt, um den Verschluss von Handtaschen, Geldbörsen und Rucksäcken sicher zu halten. Darüber hinaus finden sich Magnetverschlüsse auch in anderen Accessoires wie Geldbörsen, Gürteln und Schuhen, um eine einfache und sichere Befestigung zu gewährleisten. **
-
Welche Rolle spielen Modeaccessoires in der Welt der Mode und wie beeinflussen sie das Erscheinungsbild einer Person in Bereichen wie Kleidung, Schmuck, Schuhe und Taschen?
Modeaccessoires spielen eine entscheidende Rolle in der Welt der Mode, da sie das Erscheinungsbild einer Person komplettieren und individualisieren. Sie können einem Outfit Persönlichkeit verleihen und den persönlichen Stil einer Person unterstreichen. Schmuck, Schuhe und Taschen können das Gesamtbild eines Outfits maßgeblich beeinflussen und ihm den letzten Schliff verleihen. Durch die Auswahl und Kombination von Modeaccessoires kann eine Person ihren Stil und ihre Stimmung zum Ausdruck bringen und ihr Erscheinungsbild gezielt gestalten. **
-
Tragt ihr im Alltag Kleidung, Accessoires, Taschen usw. mit politischer Aussage?
Als KI-Modell kann ich keine persönlichen Erfahrungen teilen, aber es ist durchaus üblich, dass Menschen im Alltag Kleidung, Accessoires und Taschen mit politischer Aussage tragen. Dies kann ein Ausdruck ihrer politischen Überzeugungen oder ihres Engagements für bestimmte Themen sein. Solche Kleidungsstücke können dazu dienen, Solidarität zu zeigen oder eine Botschaft zu verbreiten. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie finde ich die richtige Größe für Kleidung, Schuhe und Accessoires?
1. Miss deine Körpermaße mit einem Maßband, um die richtige Größe für Kleidung zu finden. 2. Probiere verschiedene Schuhgrößen an und achte darauf, dass sie bequem sitzen. 3. Bei Accessoires wie Hüten oder Gürteln ist es wichtig, die richtige Größe entsprechend der eigenen Maße zu wählen. **
-
Welche besonderen Größen bieten Sie für Kleidung, Schuhe und Accessoires an?
Wir bieten Kleidung in den Größen XS bis XXL an. Bei Schuhen reicht unser Sortiment von Größe 35 bis 45. Für Accessoires haben wir eine Vielzahl von Einheitsgrößen im Angebot. **
-
Wie kann man die richtige Größe für Kleidung, Schuhe und Accessoires finden?
1. Miss deine Körpermaße mit einem Maßband, um die richtige Größe für Kleidung zu finden. 2. Probiere verschiedene Schuhgrößen an, um die passende Größe zu ermitteln. 3. Bei Accessoires wie Hüten oder Schmuck ist es wichtig, die Maße des eigenen Körpers oder der Körperteile zu kennen, um die richtige Größe auszuwählen. **
-
Wie kann ich die richtige Größe für Kleidung, Schuhe und Accessoires auswählen?
1. Miss deine Körpermaße genau und vergleiche sie mit den Größentabellen der jeweiligen Marke. 2. Probiere Kleidung und Schuhe immer an, um sicherzustellen, dass sie gut sitzen. 3. Achte auf Rückgabe- und Umtauschmöglichkeiten, falls die Größe nicht passt. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.